Обзор отрасли
Пластиковые поддоны для AGV и AMR: определите интерфейс груза
Разделите вилочные AGV, AMR с подъёмником поддонов, платформенные роботы и стационарную автоматизацию до задания геометрии, обнаружения, станций и маршрута с грузом.
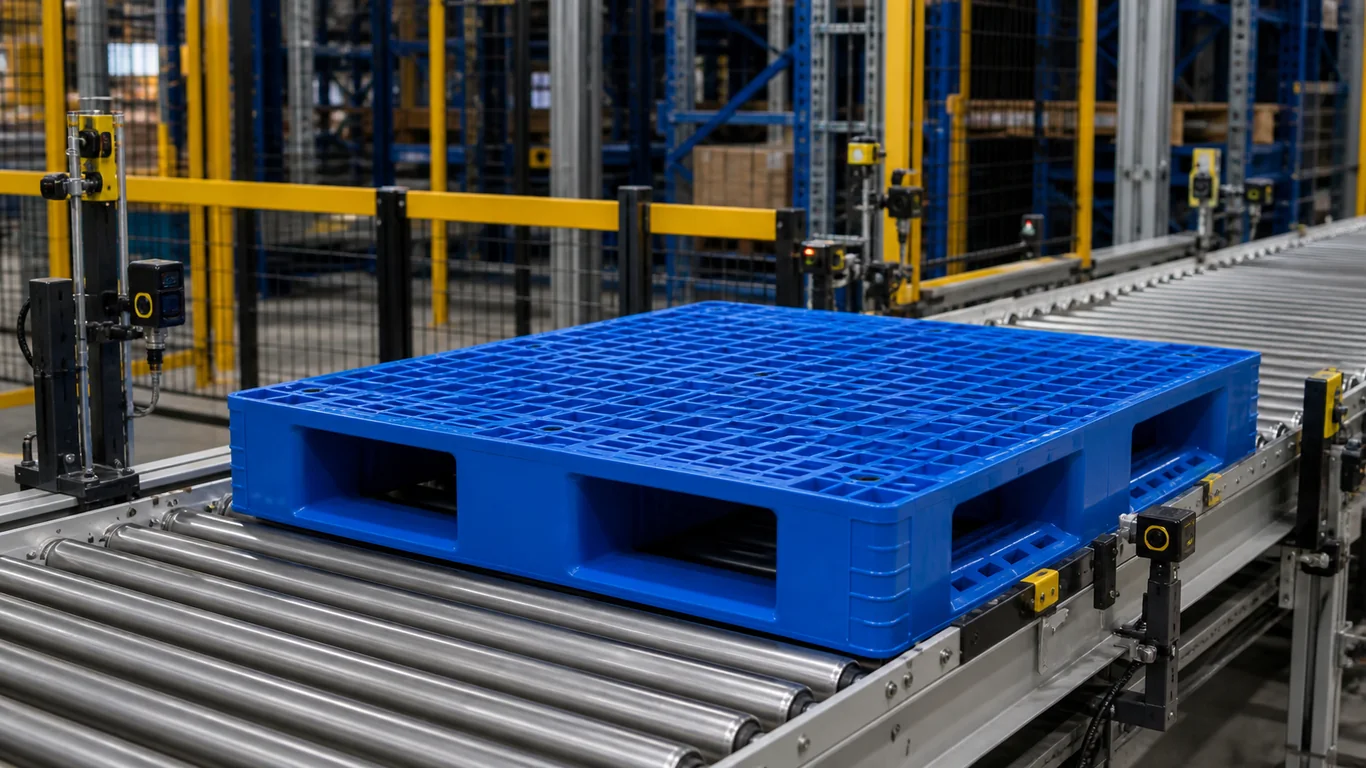
Фраза «совместимо с AGV/AMR» не является полной спецификацией пластикового поддона. Автономная машина с вилами входит в проёмы поддона. Робот с подъёмником поддонов может забирать его через специальный подъёмный модуль и станцию. Платформенный робот поддерживает груз определённой поверхностью или верхним модулем. Конвейеры и AS/RS создают другие условия контакта с нижней частью и передачи.
Поэтому закупочный вопрос состоит не в том, подходит ли поддон для «автоматизации» вообще. Нужно установить, сможет ли одна контролируемая спецификация поддона и грузовой единицы обнаруживаться, забираться, перевозиться, передаваться и устанавливаться на реальном автоматизированном маршруте.
Сначала определите архитектуру перемещения
Попросите поставщика робота или интегратора указать точную машину, навесное оборудование, относящуюся к задаче конфигурацию, станции приёма и выдачи и интерфейс груза. Не превращайте пример одного производителя в универсальное требование.
| Архитектура | Вопросы, которые нужно решить до запроса цены на поддон |
|---|---|
| Вилочный AGV, автономная тележка или погрузчик | Стороны входа; длина, толщина, ширина, расстояние и высота подъёма вил; допуск подхода; нижние рёбра и полозья; метод обнаружения; эталонная модель поддона; место приёма и установки |
| AMR с подъёмником поддонов | Одобренный размер и схема опоры; контакт подъёмника или верхнего модуля; совместимая станция или стойка; центрирование и стыковка; удержание груза; зазоры при приёме и движении |
| Платформенный или подгружаемый мобильный робот | Габарит поверхности или модуля; поддерживаемая площадь; пределы центра тяжести; элементы позиционирования; свес; зоны обнаружения; фиксация и передача поддона или носителя |
| Конвейер, подъёмный стол, паллетайзер, шаттл или AS/RS | Контакт с роликами, цепями, направляющими или подъёмником; зазоры передачи; направление и передняя кромка; прогиб при каждой схеме опоры; положения датчиков и упоров |
Действующая опубликованная ISO 3691-4:2023 устанавливает требования безопасности для безводительских промышленных машин и их систем. Среди примеров указаны AGV, AMR, автоматические тележки и машины, заезжающие под груз; также отмечено влияние рабочей зоны. На странице ISO указано, что разрабатывается пересмотр. Этот стандарт не является сертификатом поддона и не одобряет поддон для конкретного робота или склада.
Данные оборудования показывают, почему архитектуру нужно называть точно. В спецификации MiR600 для этой модели указаны грузовая поверхность, полезная нагрузка, условия позиционирования и среды, а также 3D-камеры для обнаружения поддонов и препятствий. BALYO описывает другой интерфейс для автономного ричтрака REACHY : камеры под вилами сравнивают изображение с сохранённой трёхмерной моделью эталонного поддона, после чего система может корректировать положение вил. Это примеры оборудования, а не рекомендации и не доказательство пригодности неопределённого поддона.
Соберите файл интерфейса до сравнения предложений
Покупатель и интегратор должны заранее зафиксировать:
- робота, машину, навесное оборудование, относящуюся к задаче конфигурацию или прошивку и ответственного интегратора;
- чертёж поддона, направления входа, критические проёмы, полозья, опоры, рёбра, высоту настила и поддерживаемые зоны;
- массу пустого поддона и минимальный, обычный и максимальный габарит грузовой единицы;
- распределение, свес, центр тяжести, крепление и элементы, способные сместиться или закрыть зону обнаружения;
- чертежи точек приёма и установки, стеллажей, конвейеров, машин и буферных станций;
- обнаруживаемые элементы, места этикеток или кодов и поверхности, которые должны оставаться видимыми;
- пол, уклон, щели, температуру, воду, масло, пыль и мойку в пределах, разрешённых поставщиком оборудования;
- правила остановки, исключения, ручное восстановление, карантин и ответственность за изменения.
Номинального размера и каталожной грузоподъёмности недостаточно. Поддон 1200 × 1000 мм может не пройти интерфейс, если вила касается ребра, груз закрывает объект обнаружения, основание не поддерживается при передаче или допуск установки меньше суммарного разброса поддона и системы.
Для размеров входа ручной и механизированной техники используйте запись проверки зазоров вил как отправную точку. Если на маршруте есть стационарные конвейеры, добавьте отдельные проверки контакта нижней части . Успех на одном интерфейсе не одобряет другой.
Проведите ограниченное приёмочное испытание маршрута с грузом
Методику должны согласовать интегратор оборудования, служба безопасности площадки и покупатель поддона. Нельзя отключать защитные поля, датчики, блокировки, номинальные ограничения или требования производителя.
- Зафиксируйте объект. Запишите модель или редакцию чертежа поддона, материал, усиление, груз, конфигурацию робота и оборудования, станции и маршрут.
- Проверьте пустой интерфейс. Подтвердите обнаружение, подход, вход или опору, подъём, движение, передачу и установку без задевания, принудительного контакта, неустойчивой опоры и незапланированных обходных действий.
- Повторите с представительными грузами. Охватите одобренные габарит и распределение. Частичный или смещённый груз включайте только тогда, когда он реально ожидается и интегратор определил безопасные условия испытания.
- Наблюдайте каждую передачу. Записывайте ошибку приёма и установки, контакт вил или опор, прогиб, движение груза, пропуски обнаружения, отклонённые циклы, остановки и ручное восстановление.
- Применяйте правила остановки. Приостановите испытание после необъяснимого контакта, неустойчивости, повреждения, повторного сбоя обнаружения, опасного смещения груза или выхода за одобренные пределы оборудования.
- Проверьте повторяемость партии. Перенесите принятые критические размеры и визуальные условия в план входного контроля . Один удачный образец не определяет последующие партии.
Универсального количества образцов и обязательного шестинедельного срока нет. Количество и продолжительность зависят от производственного разброса, частоты маршрута, вариантов груза, среды и доказательств, необходимых для решения. Более широкий план испытания поддонов связывает маршрут с повторяемостью партий без произвольного обещания срока.
Запишите узкую область одобрения
Полезный результат может звучать так: «одобрено для чертежа A, габарита груза B, конфигурации робота и оборудования C, станций D–F и перечисленных направлений входа». Также укажите исключённые грузы, станции, среды и способы восстановления.
Проверяйте интерфейс заново при изменении чертежа, материала, усиления, формы, грузовой единицы, робота, навесного оборудования, конфигурации, обнаружения, станции, конвейера, стеллажа или маршрута. Изменение не означает автоматический отказ, но старое испытание больше не покрывает новые условия без проверки.
Что приложить к запросу
Передайте размеры, направления входа, диапазон и распределение нагрузки, модель робота и оборудования, чертежи точек приёма и установки, разрешённые к передаче фото или видео, условия среды, количество и порт назначения. Baoheng Plastic может использовать подтверждённые условия применения, нагрузки, обработки и хранения, чтобы помочь сравнить доступные конструкции пластиковых поддонов и подготовить сведения о модели для проверки под руководством интегратора. Окончательное одобрение AGV/AMR и площадки всегда относится только к точным оборудованию, поддону, грузу и маршруту.
Когда файл интерфейса готов, отправьте его через форму запроса .