行业洞察
AGV 与 AMR 用塑料托盘:先定义载荷接口
先区分叉式 AGV、托盘举升 AMR、承载台机器人和固定自动化,再定义托盘几何、检测、交接站与带载路线试验。
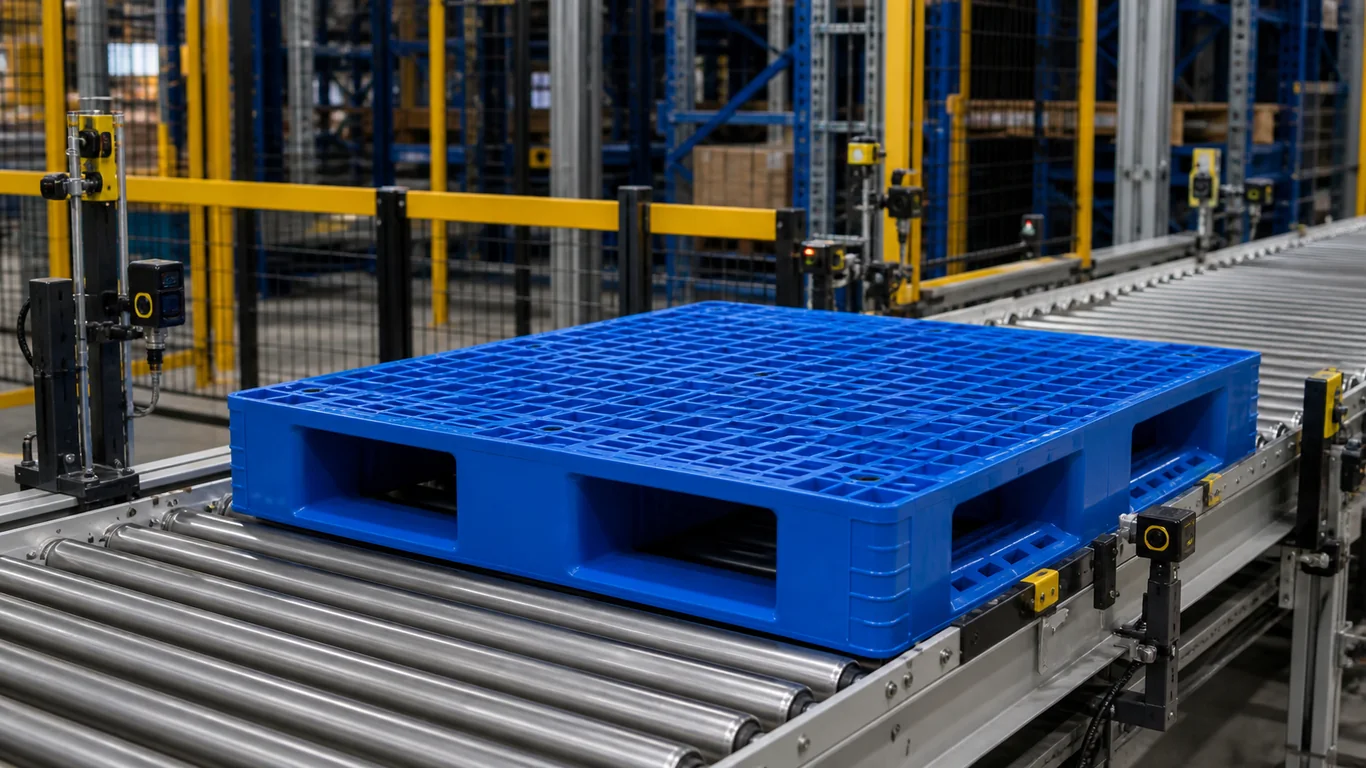
“适用于 AGV/AMR”不是一份完整的塑料托盘规格。叉式无人搬运车从进叉口接近托盘;托盘举升机器人可能通过专用举升机构和交接站取货;承载台机器人则通过规定的承载面或上装支撑载荷。输送线和 AS/RS 又有不同的底面接触与移载条件。
所以,采购问题不是托盘是否笼统地“适用于自动化”,而是某个受控的托盘规格和单元载荷能否在实际自动化路线中被检测、取起、运输、移交并放下。
先确认搬运架构
请机器人供应商或集成商写明具体车辆、上装、相关软件配置、取放站和载荷接口。不要把一个厂商的示例转成所有设备的通用要求。
| 架构 | 托盘询价前需要确认的接口问题 |
|---|---|
| 叉式 AGV、无人托盘搬运车或无人叉车 | 所需进叉方向;叉齿长度、厚度、宽度、间距、举升高度与接近容差;底部筋条或滑轨;托盘检测方法;参考托盘模型;取放位置 |
| 托盘举升 AMR | 已批准的托盘尺寸与支撑方式;举升或上装接触面;配套交接架或托盘站;居中与对接方法;载荷约束;取货和运行时的间隙 |
| 承载台式或潜入式移动机器人 | 承载面或上装包络;受支撑的底面范围;重心限制;定位结构;外伸;检测区域;托盘或载具如何固定和移交 |
| 输送机、升降台、码垛机、穿梭车或 AS/RS | 滚筒、链条、导轨或举升接触;移载间隙;运行方向;前缘;各支撑条件下的挠度;传感器和停止位置 |
现行已发布的 ISO 3691-4:2023 规定无人驾驶工业车辆及其系统的安全要求,并把 AGV、AMR、自动导引小车和潜入式车辆列为示例,也强调运行区域条件的重要性。ISO 页面同时说明修订版正在制定。该标准不是托盘认证,不能批准某个托盘用于某台机器人或某个仓库。
现行设备资料说明了为什么必须写明架构。MiR600 规格 列出该型号的承载面、有效载荷、定位条件、使用环境,以及用于托盘和障碍物检测的 3D 摄像头。BALYO 对 REACHY 无人前移式叉车 描述了另一种方式:叉齿下方的摄像头把现场图像与已保存的参考托盘三维模型比对,系统可调整叉齿位置。这些只是设备示例,不是推荐,也不能证明未指定的托盘一定适用。
比较报价前先建立接口资料包
买方与集成商应先冻结路线输入:
- 机器人、车辆、上装、相关固件或配置,以及负责的集成商;
- 托盘图纸、所需进叉方向、关键开口、滑轨、支脚、筋条、面板高度和受支撑区域;
- 空托盘重量,以及单元载荷的最小、正常和最大包络;
- 载荷分布、外伸、重心、约束方式,以及可能移动或进入检测区域的物件;
- 取货、放货、货架、输送机、设备和缓冲站图纸;
- 必须被检测的结构、标签或代码位置,以及需要保持可见的表面;
- 在设备供应商允许范围内的地面、坡度、缝隙、温度、水、油、粉尘和清洗条件;
- 停止条件、异常处理、人工恢复、隔离和变更控制责任。
只有名义尺寸和目录承载值还不够。即使都是 1200 × 1000 mm,叉齿也可能碰到筋条,载荷可能遮挡检测结构,移载点可能没有支撑托盘底部,或者放置容差小于托盘和系统误差的叠加。
手动或动力设备的进叉尺寸可先使用进叉间隙记录 。路线包含固定输送机时,再做独立的输送机底面接触检查 。通过一个接口不代表另一个接口也获得批准。
做一轮有边界的带载路线验收
试验方法应由设备集成商、现场安全团队和托盘采购方共同确定。不得绕过保护区域、传感器、联锁、额定限制或设备制造商说明。
- 冻结候选对象。 记录托盘型号或图纸版本、材料选项、加强方式、载荷、机器人与上装配置、交接站和路线。
- 检查空载接口。 核对检测、接近、进叉或支撑、举升、运行、移交和放置,不能出现刮擦、强制接触、不稳定支撑或计划外的操作变通。
- 使用代表性载荷复测。 覆盖已批准的载荷包络与分布。只有在现场确实会出现、且集成商已定义安全试验条件时,才测试偏载或部分载荷。
- 观察每个交接点。 记录取放偏差、叉齿或支撑接触、托盘挠度、载荷移动、漏检、拒绝循环、停机和人工恢复。
- 执行停止条件。 出现原因不明的接触、不稳定、损坏、重复检测失败、不安全的载荷移动或超出设备批准范围时,应暂停试验。
- 检查批次重复性。 把获准的关键尺寸和外观条件写入来料检验计划 。一个合格样品不能定义后续批次。
不存在通用的样品数量或六周周期。样品量和持续时间应由生产波动、路线频率、载荷工况、环境暴露和决策所需证据决定。更完整的塑料托盘试点框架 说明了如何把路线试验与批次重复性连接起来,而不承诺任意周期。
只记录有限范围的批准
有效结论可以写成:“仅批准托盘图纸 A 版、单元载荷包络 B、机器人与上装配置 C、D–F 交接站及列明的进叉方向。”同时写清未覆盖的载荷、交接站、环境和恢复方式。
托盘图纸、材料选项、加强件、模具、单元载荷、机器人、上装、软件配置、检测方法、交接站、输送机、货架或路线发生变化时,应重新检查接口。变化不一定等于失败,但旧试验不能自动覆盖新条件。
询盘时应提供什么
请提供托盘尺寸、所需进叉方向、载荷范围与分布、机器人和上装型号、取放位置图纸、允许分享的相关照片或视频、环境限制、数量和目的港。宝恒塑料可依据已确认的用途、承载、叉车方式和上架条件,协助比较现有塑料托盘结构 ,并为买方交由集成商审核准备具体型号资料。最终 AGV/AMR 与现场批准始终限定于具体设备、托盘、载荷和路线。
准备好接口资料后,可通过询盘表单 发送。